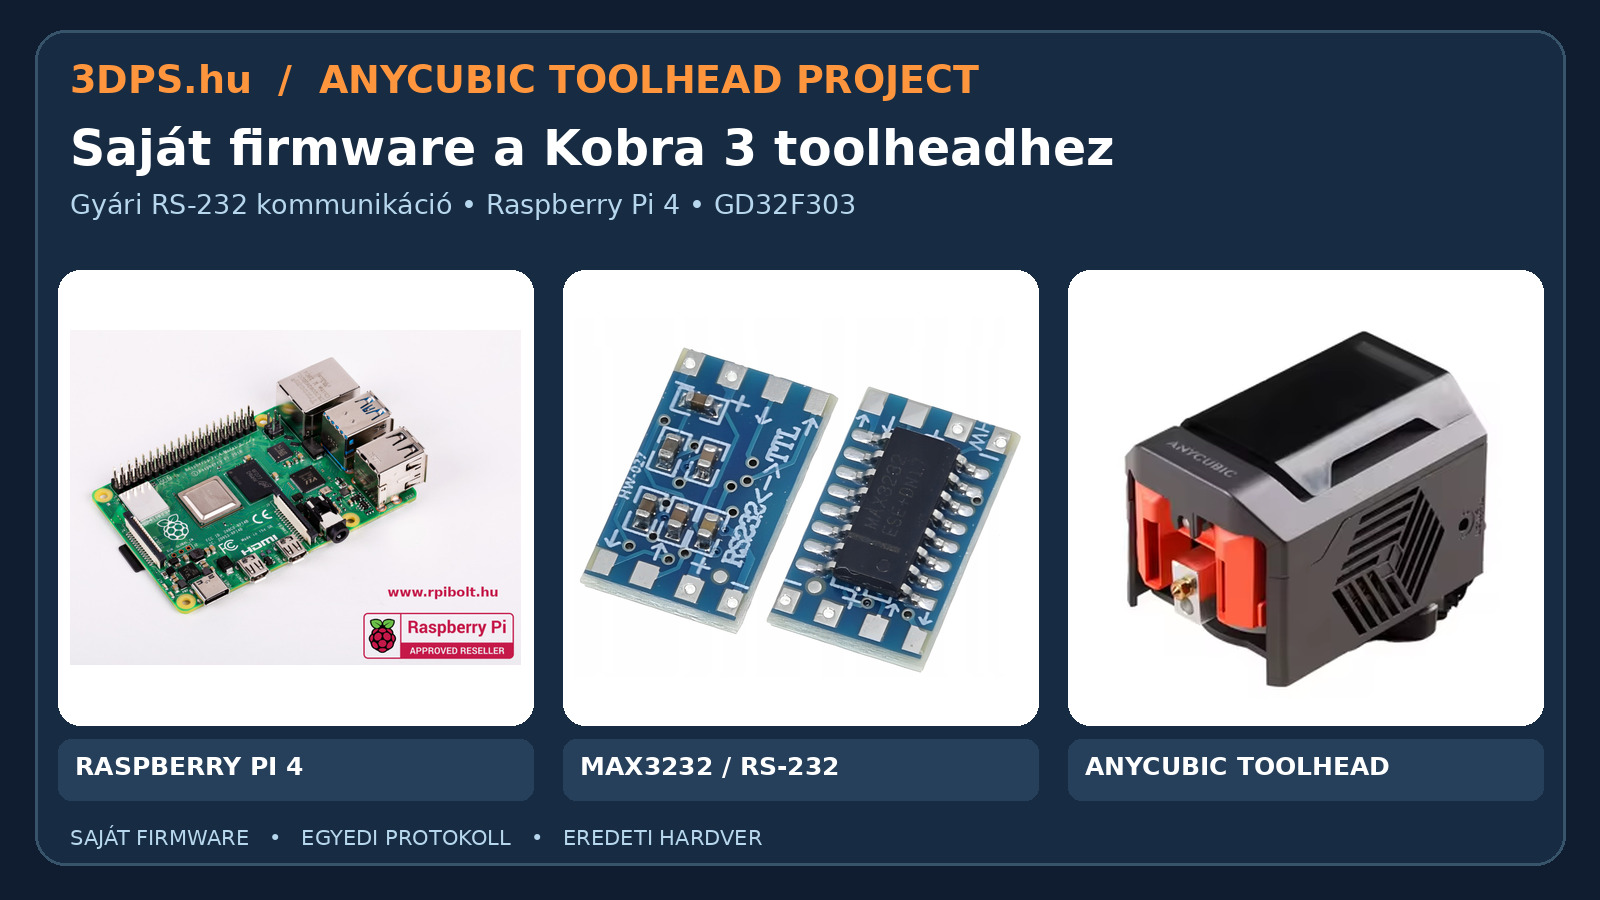
Saját firmware készül az Anycubic Kobra 3 toolheadhez: megtartjuk a gyári RS-232 kapcsolatot
A GD32F303 alapú gyári toolheadhez saját firmware-t és kommunikációs protokollt tervezünk. Az első cél a biztonságos, kétirányú UART-kapcsolat igazolása Raspberry Pi 4-gyel.
Az Anycubic Kobra 3 toolhead visszafejtési projektünk új szakaszba lép: a gyári GD32F303CBT6 mikrokontrollerre saját firmware-t és saját kommunikációs protokollt tervezünk. A cél az eredeti csatlakozók és az RS-232 kommunikációs hardver megtartása, miközben a fej vezérlését saját szoftverrel valósítjuk meg.
Miért a gyári kommunikációs útvonal?
A toolhead eredeti kommunikációs jelútján egy RS-232 illesztő található; a korábbi vizsgálatok alapján a mikrokontroller PA9 és PA10 lábaihoz kapcsolódó UART lehet a vezérlés alapja. Így a végleges kialakításban nem kell külön USB-adatvezetéket forrasztani a mikrokontrollerre. A Type-C csatlakozó ebben a rendszerben nem szabványos USB-adatkapcsolatként kezelendő.
Első lépés: önálló UART-diagnosztika
Az első, tervezett firmware-verzió a GD32F303 USART0 perifériáján (PA9 TX, PA10 RX) 115200 baud, 8N1 beállítással fogadna egyszerű PING, INFO és STATUS diagnosztikai parancsokat. Ezek az első kommunikációs próbához készülnek; a végleges protokollt később verziózott, ellenőrzőösszeggel védett bináris keretekre építenénk.
Raspberry Pi 4 mint fejlesztői vezérlő
A Raspberry Pi 4 GPIO UART-ja adná a hostoldali kommunikációt. A gyári RS-232 vonalhoz külön 3,3 V-kompatibilis MAX3232/SP3232 illesztő szükséges. Mivel ez még nem áll rendelkezésre, először közvetlen 3,3 V-os UART-próbát tervezünk, kizárólag a gyári RS-232 vevő kimenetének biztonságos leválasztása és a jelszintek ellenőrzése után. A Pi UART-ja nem köthető közvetlenül RS-232 feszültségszintű vezetékekre.
Hol tartunk?
A mikrokontrollerhez korábban sikerült SWD-n csatlakozni, kísérleti firmware-t feltölteni és annak flash-tartalmát visszaellenőrizni. Ez a programozhatóságot igazolta, nem a teljes perifériaműködést. A saját firmware forráskódjának első diagnosztikai vázlata elkészült, de a teljes fordítás, feltöltés és a kétirányú UART-teszt még hátravan.
Biztonság és következő mérföldkő
Az első tesztek során a fűtés, az extrudermotor és a ventilátorok inaktívak maradnak. A következő mérföldkő a stabil PING/PONG kommunikáció bizonyítása; ezt követheti a perifériák lábkiosztásának feltérképezése, majd a motor-, fűtés- és szenzorvezérlés külön-külön, megfelelő védelmekkel. A későbbi Klipper-integráció külön hostoldali illesztést és pontos mozgásidőzítést igényelne.