3DPS logo
3DPS Europe
Szerviz és fejlesztés
Hírek

Hír / cikk

Technológia
← Vissza a hírekhez Vissza a főoldalra
Saját firmware készül az Anycubic Kobra 3 toolheadhez: megtartjuk a gyári RS-232 kapcsolatot
2026. 09. 19.
35

Saját firmware készül az Anycubic Kobra 3 toolheadhez: megtartjuk a gyári RS-232 kapcsolatot

2 perc olvasás

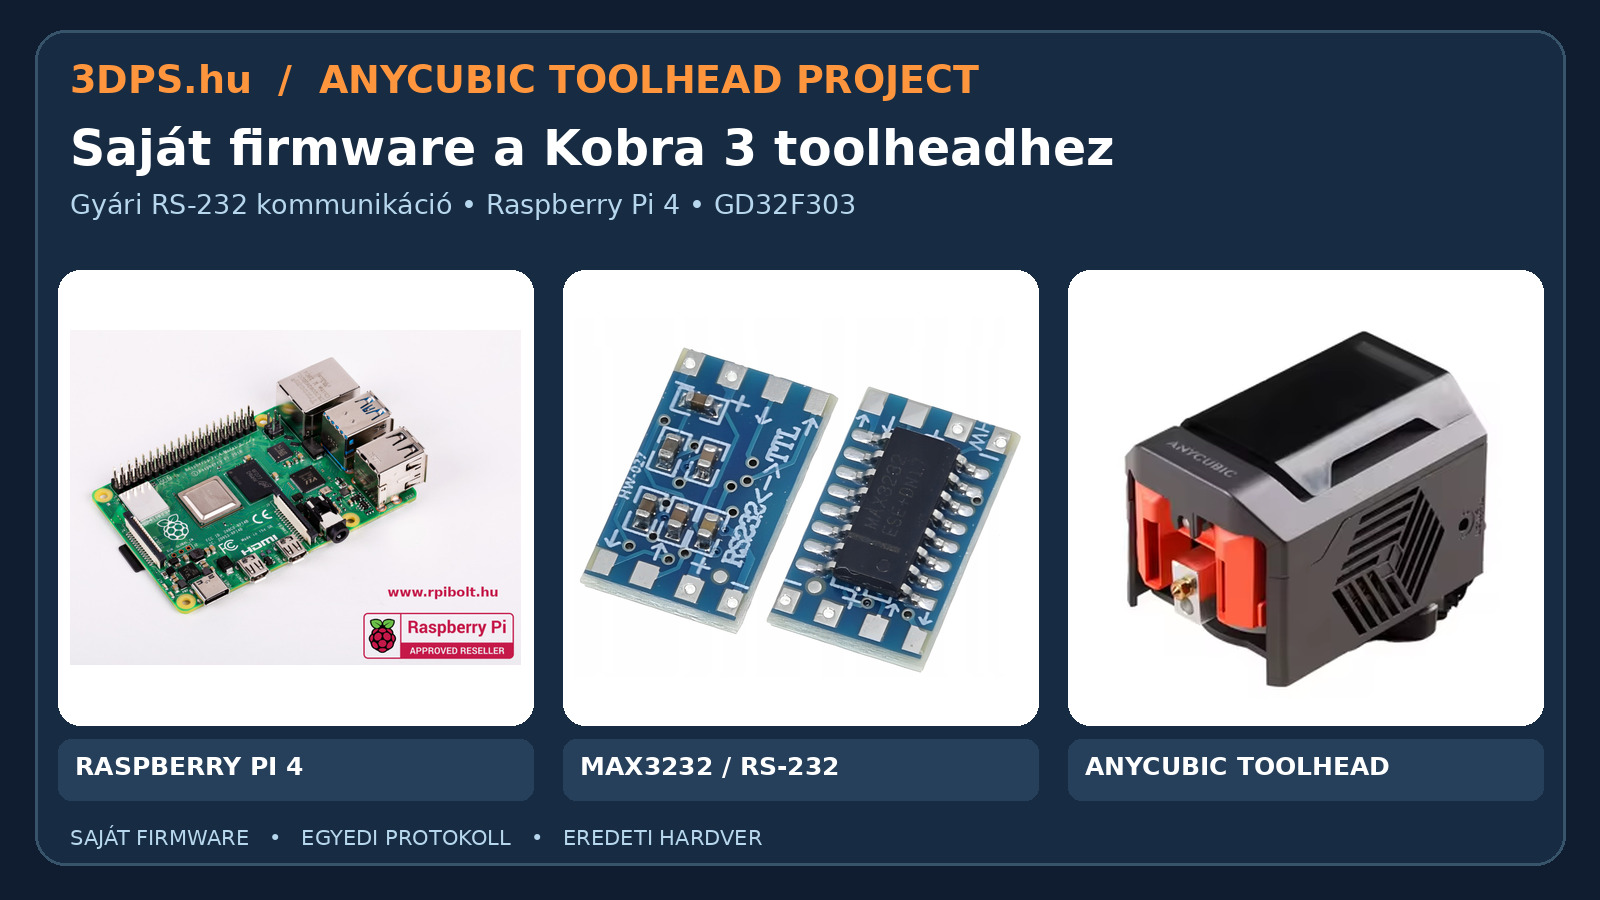
A GD32F303 alapú gyári toolheadhez saját firmware-t és kommunikációs protokollt tervezünk. Az első cél a biztonságos, kétirányú UART-kapcsolat igazolása Raspberry Pi 4-gyel.

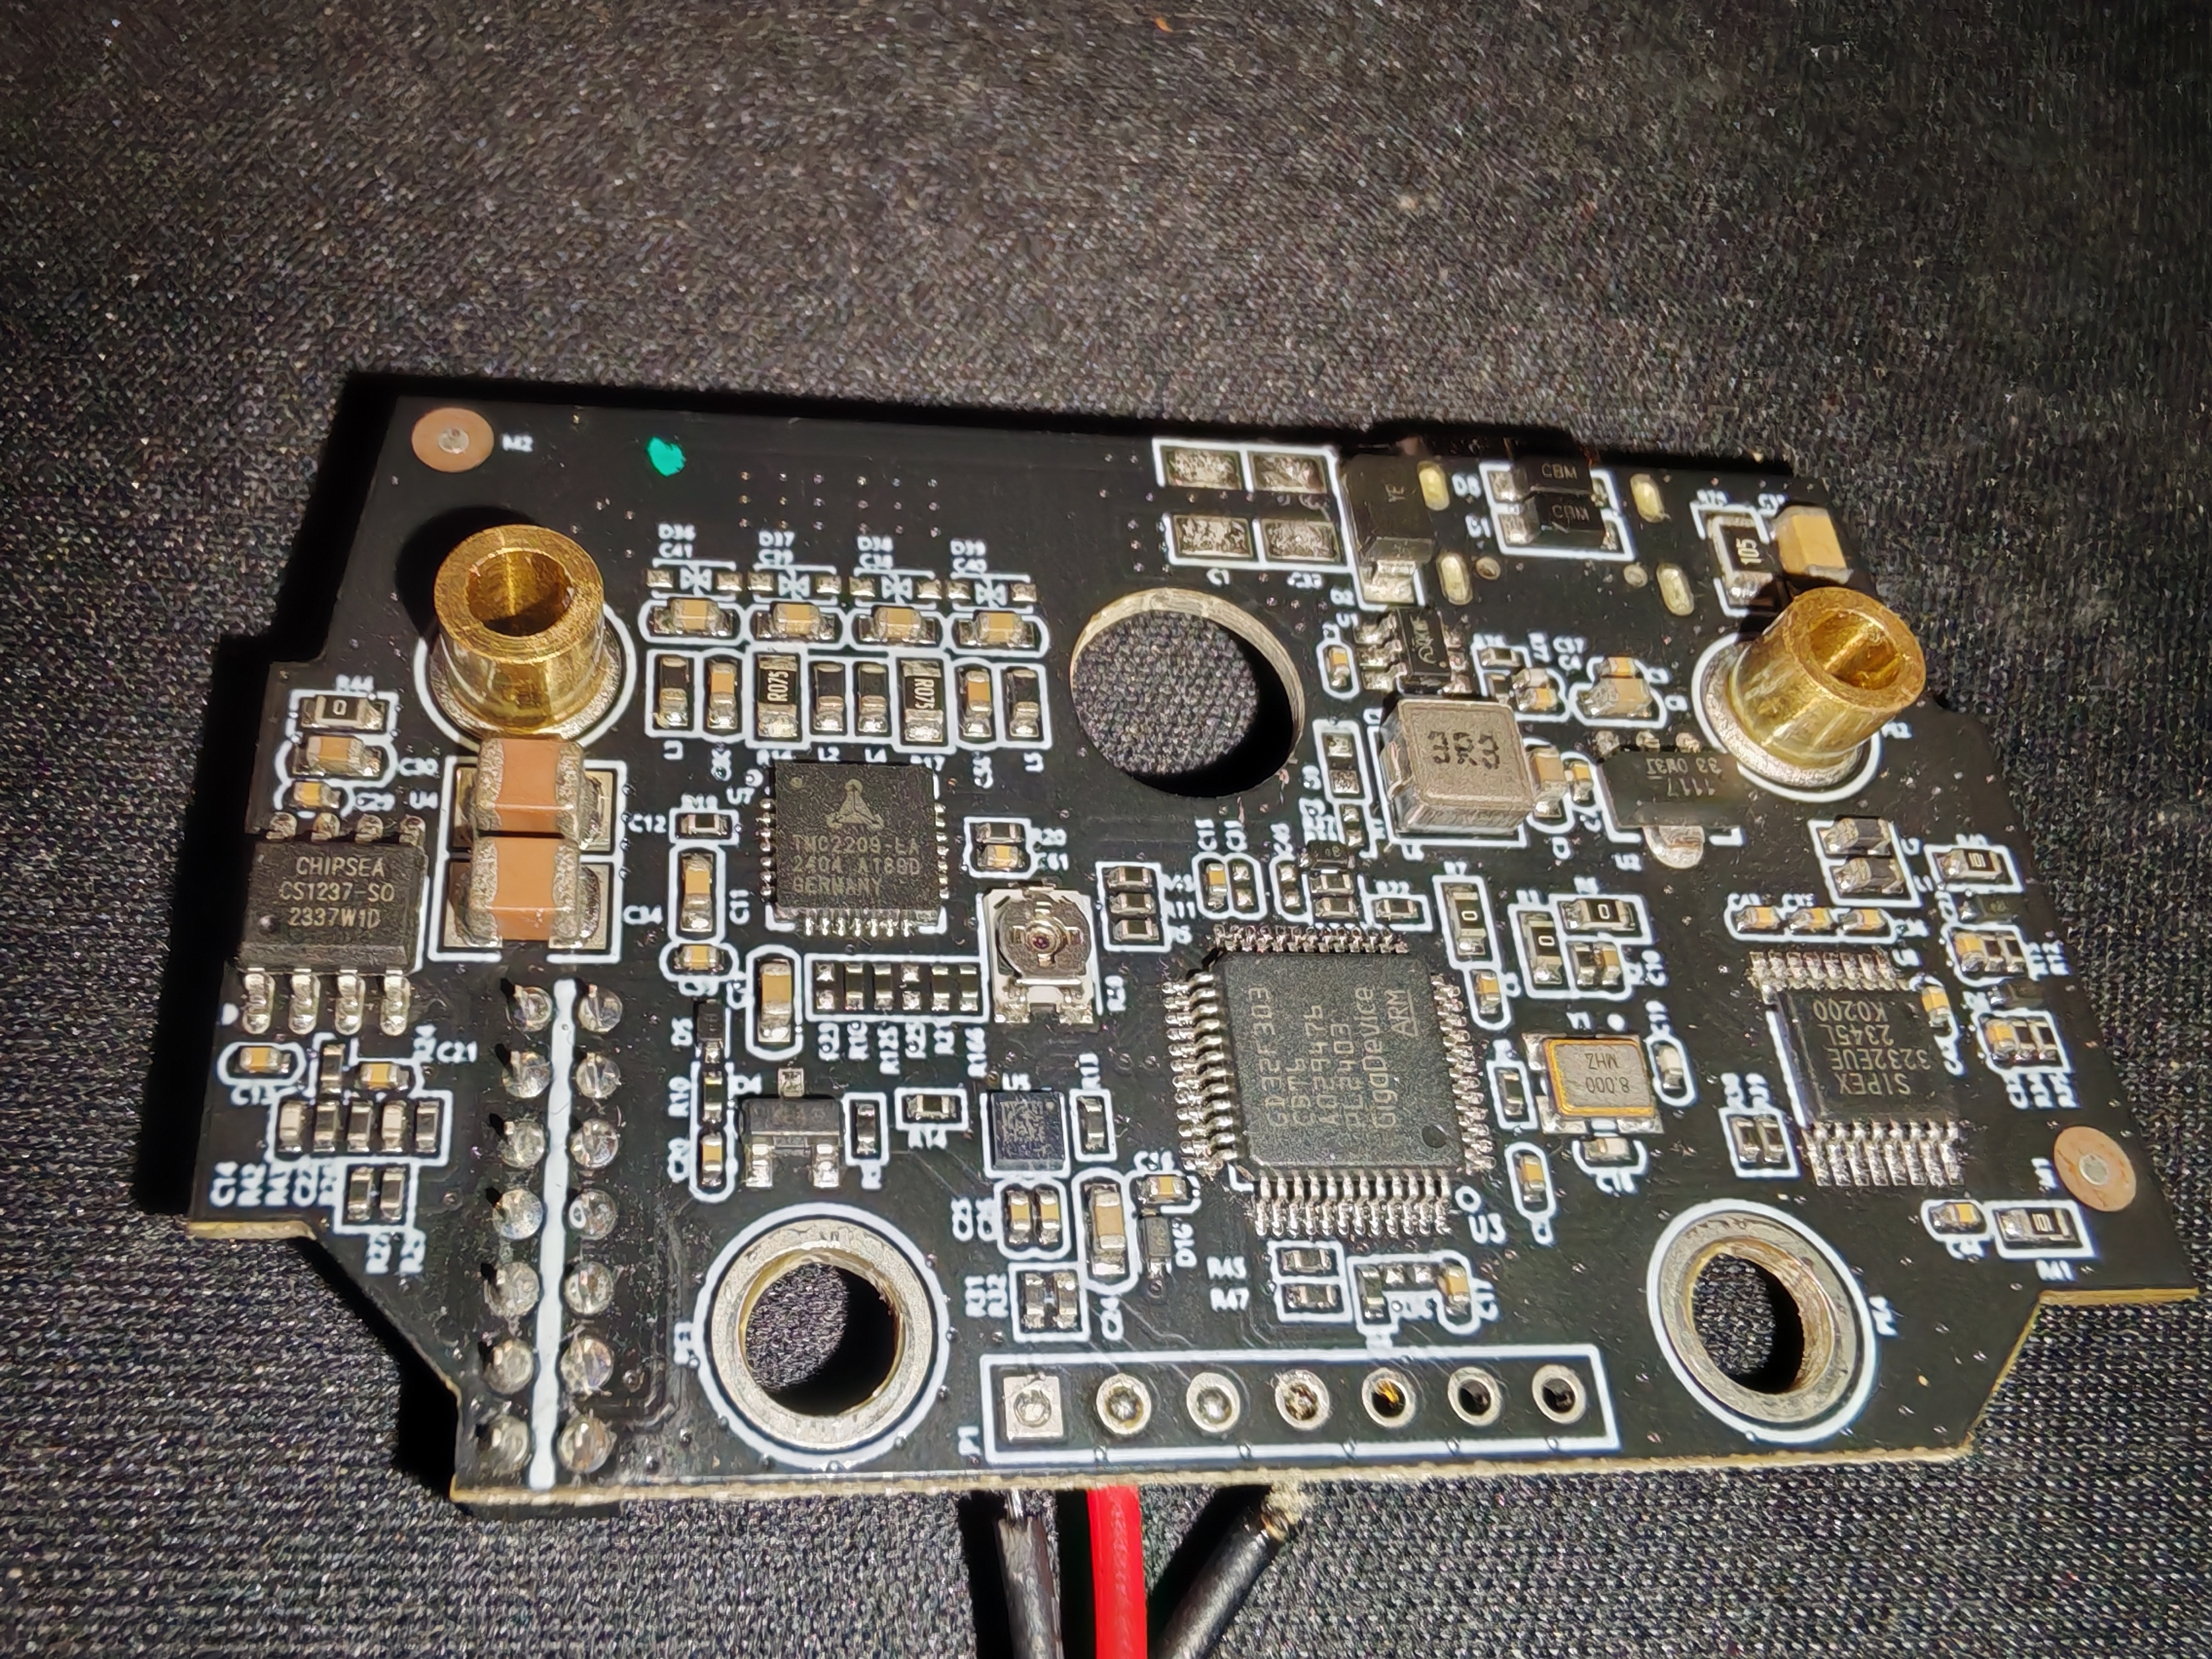
Az Anycubic Kobra 3 toolhead visszafejtési projektünk új szakaszba lép: a gyári GD32F303CBT6 mikrokontrollerre saját firmware-t és saját kommunikációs protokollt tervezünk. A cél az eredeti csatlakozók és az RS-232 kommunikációs hardver megtartása, miközben a fej vezérlését saját szoftverrel valósítjuk meg.

Miért a gyári kommunikációs útvonal?

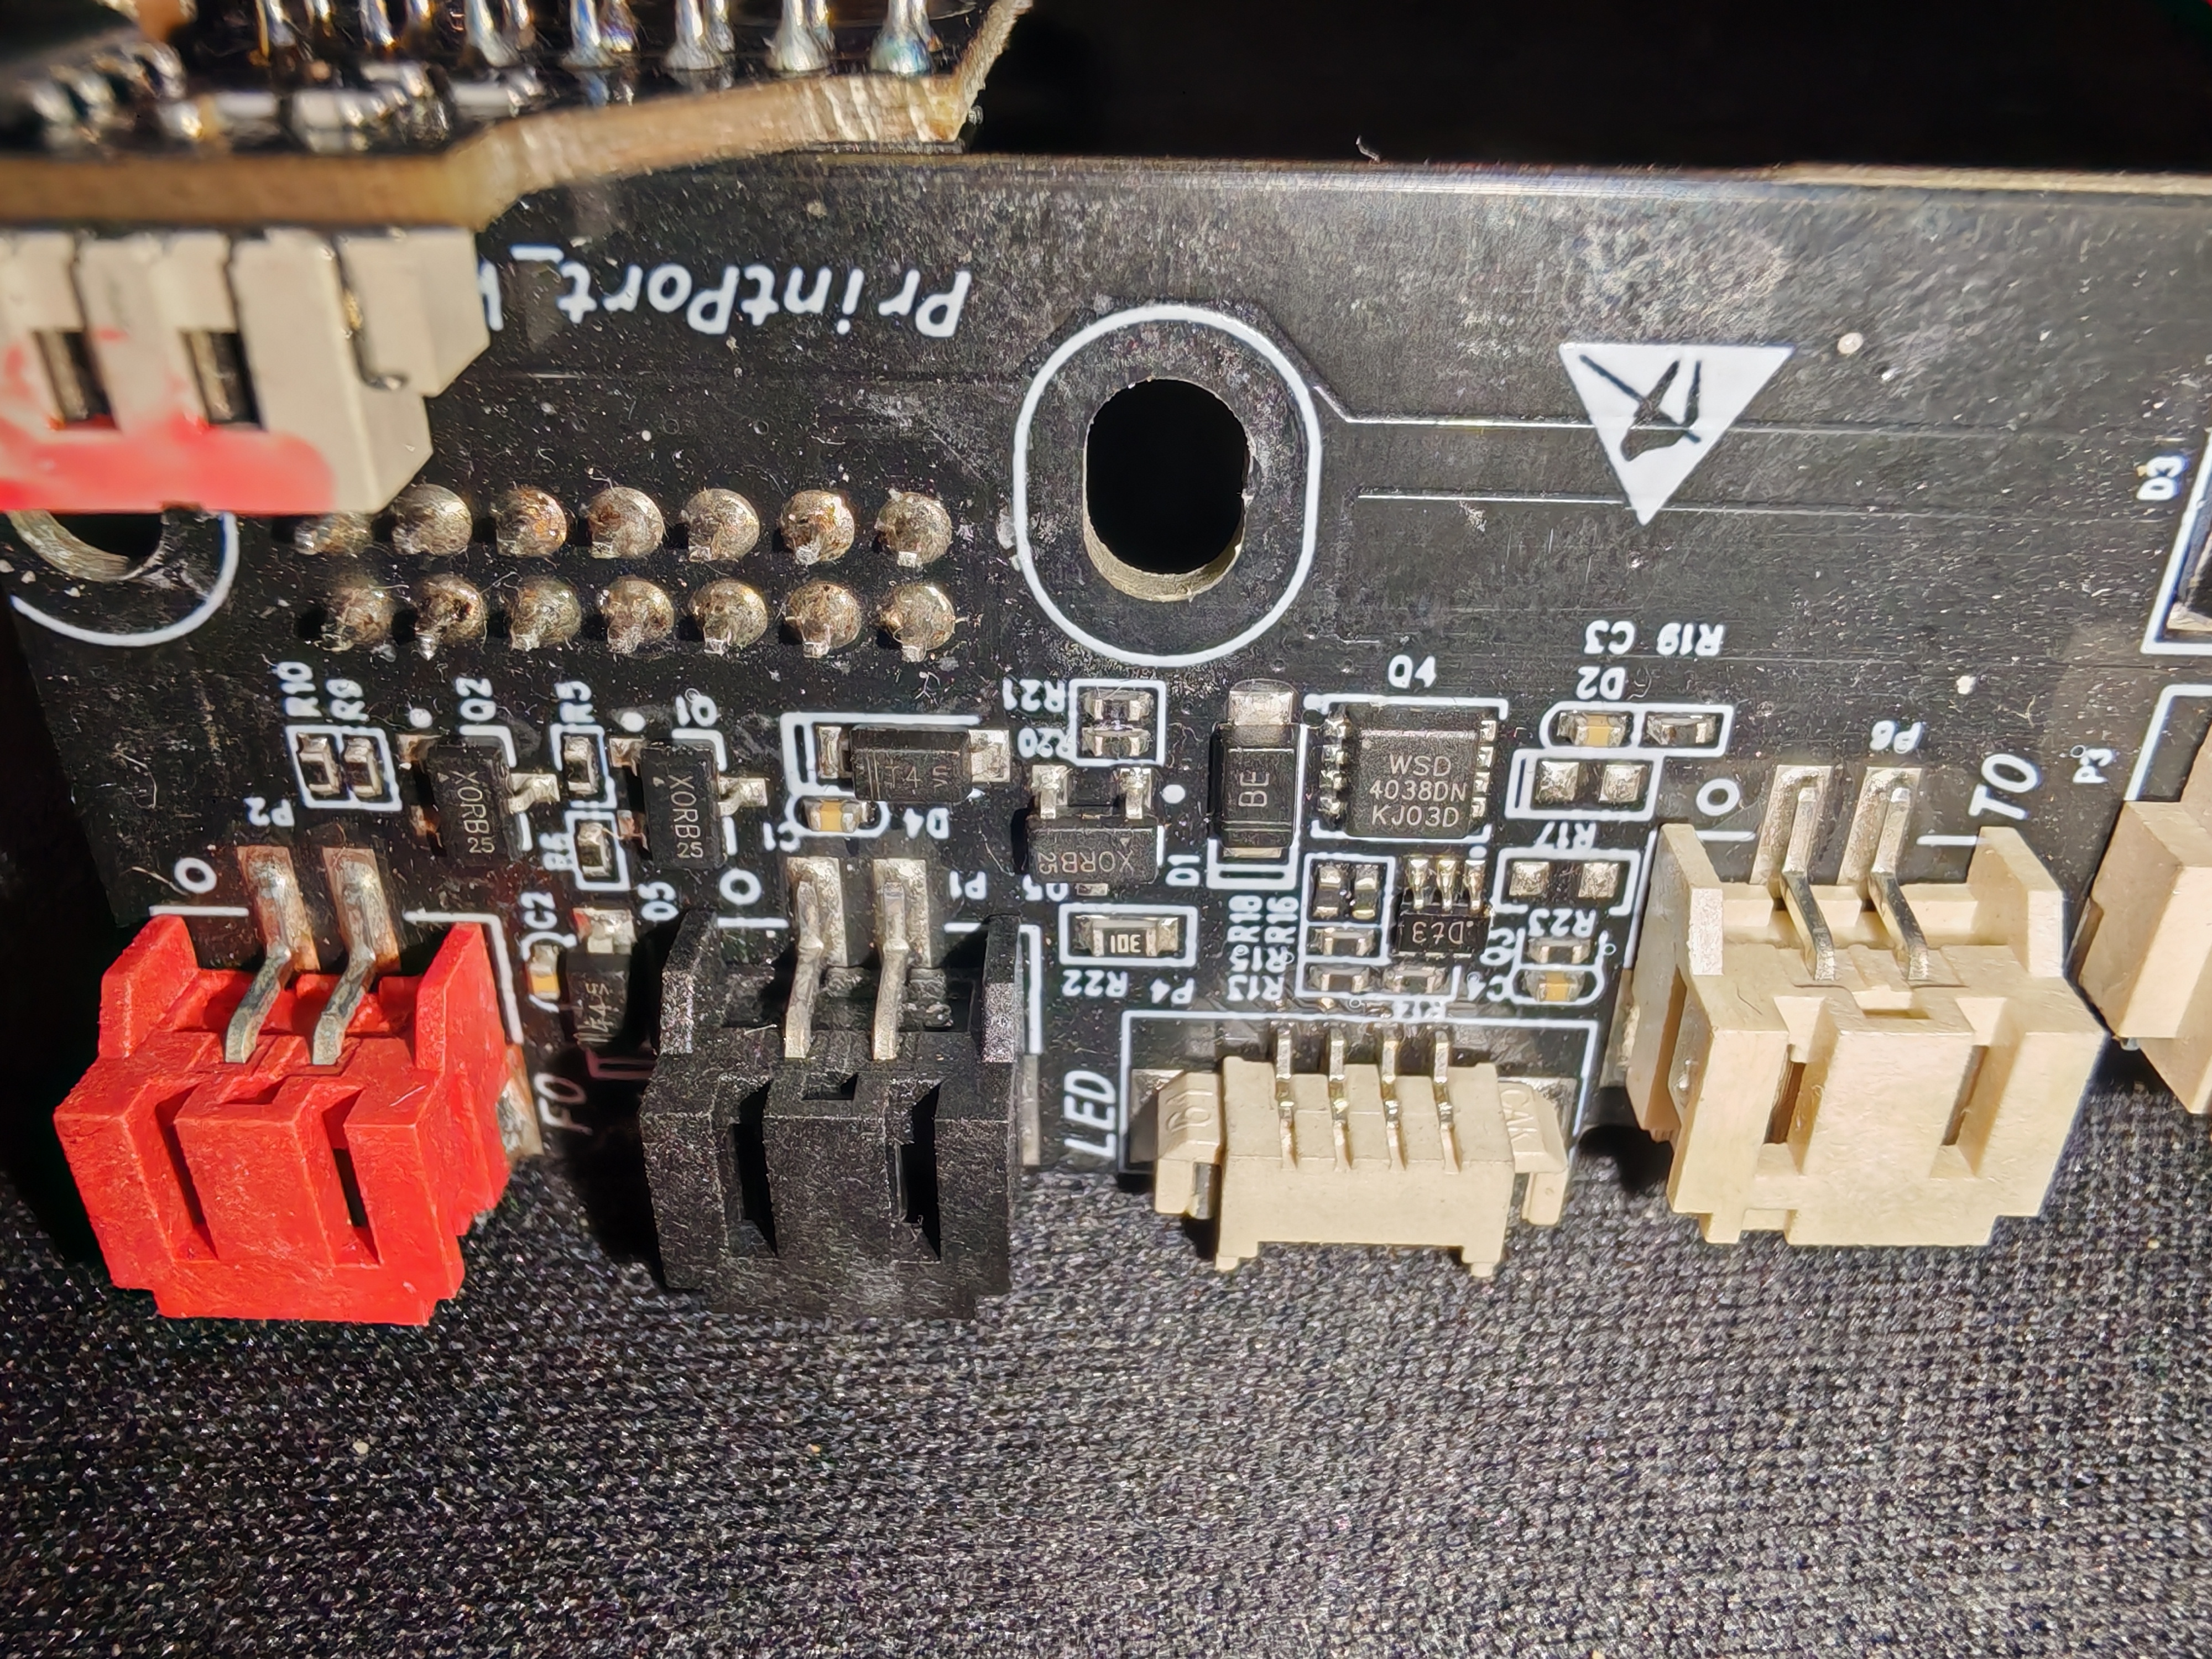
A toolhead eredeti kommunikációs jelútján egy RS-232 illesztő található; a korábbi vizsgálatok alapján a mikrokontroller PA9 és PA10 lábaihoz kapcsolódó UART lehet a vezérlés alapja. Így a végleges kialakításban nem kell külön USB-adatvezetéket forrasztani a mikrokontrollerre. A Type-C csatlakozó ebben a rendszerben nem szabványos USB-adatkapcsolatként kezelendő.

Első lépés: önálló UART-diagnosztika

Az első, tervezett firmware-verzió a GD32F303 USART0 perifériáján (PA9 TX, PA10 RX) 115200 baud, 8N1 beállítással fogadna egyszerű PING, INFO és STATUS diagnosztikai parancsokat. Ezek az első kommunikációs próbához készülnek; a végleges protokollt később verziózott, ellenőrzőösszeggel védett bináris keretekre építenénk.

Raspberry Pi 4 mint fejlesztői vezérlő

A Raspberry Pi 4 GPIO UART-ja adná a hostoldali kommunikációt. A gyári RS-232 vonalhoz külön 3,3 V-kompatibilis MAX3232/SP3232 illesztő szükséges. Mivel ez még nem áll rendelkezésre, először közvetlen 3,3 V-os UART-próbát tervezünk, kizárólag a gyári RS-232 vevő kimenetének biztonságos leválasztása és a jelszintek ellenőrzése után. A Pi UART-ja nem köthető közvetlenül RS-232 feszültségszintű vezetékekre.

Hol tartunk?

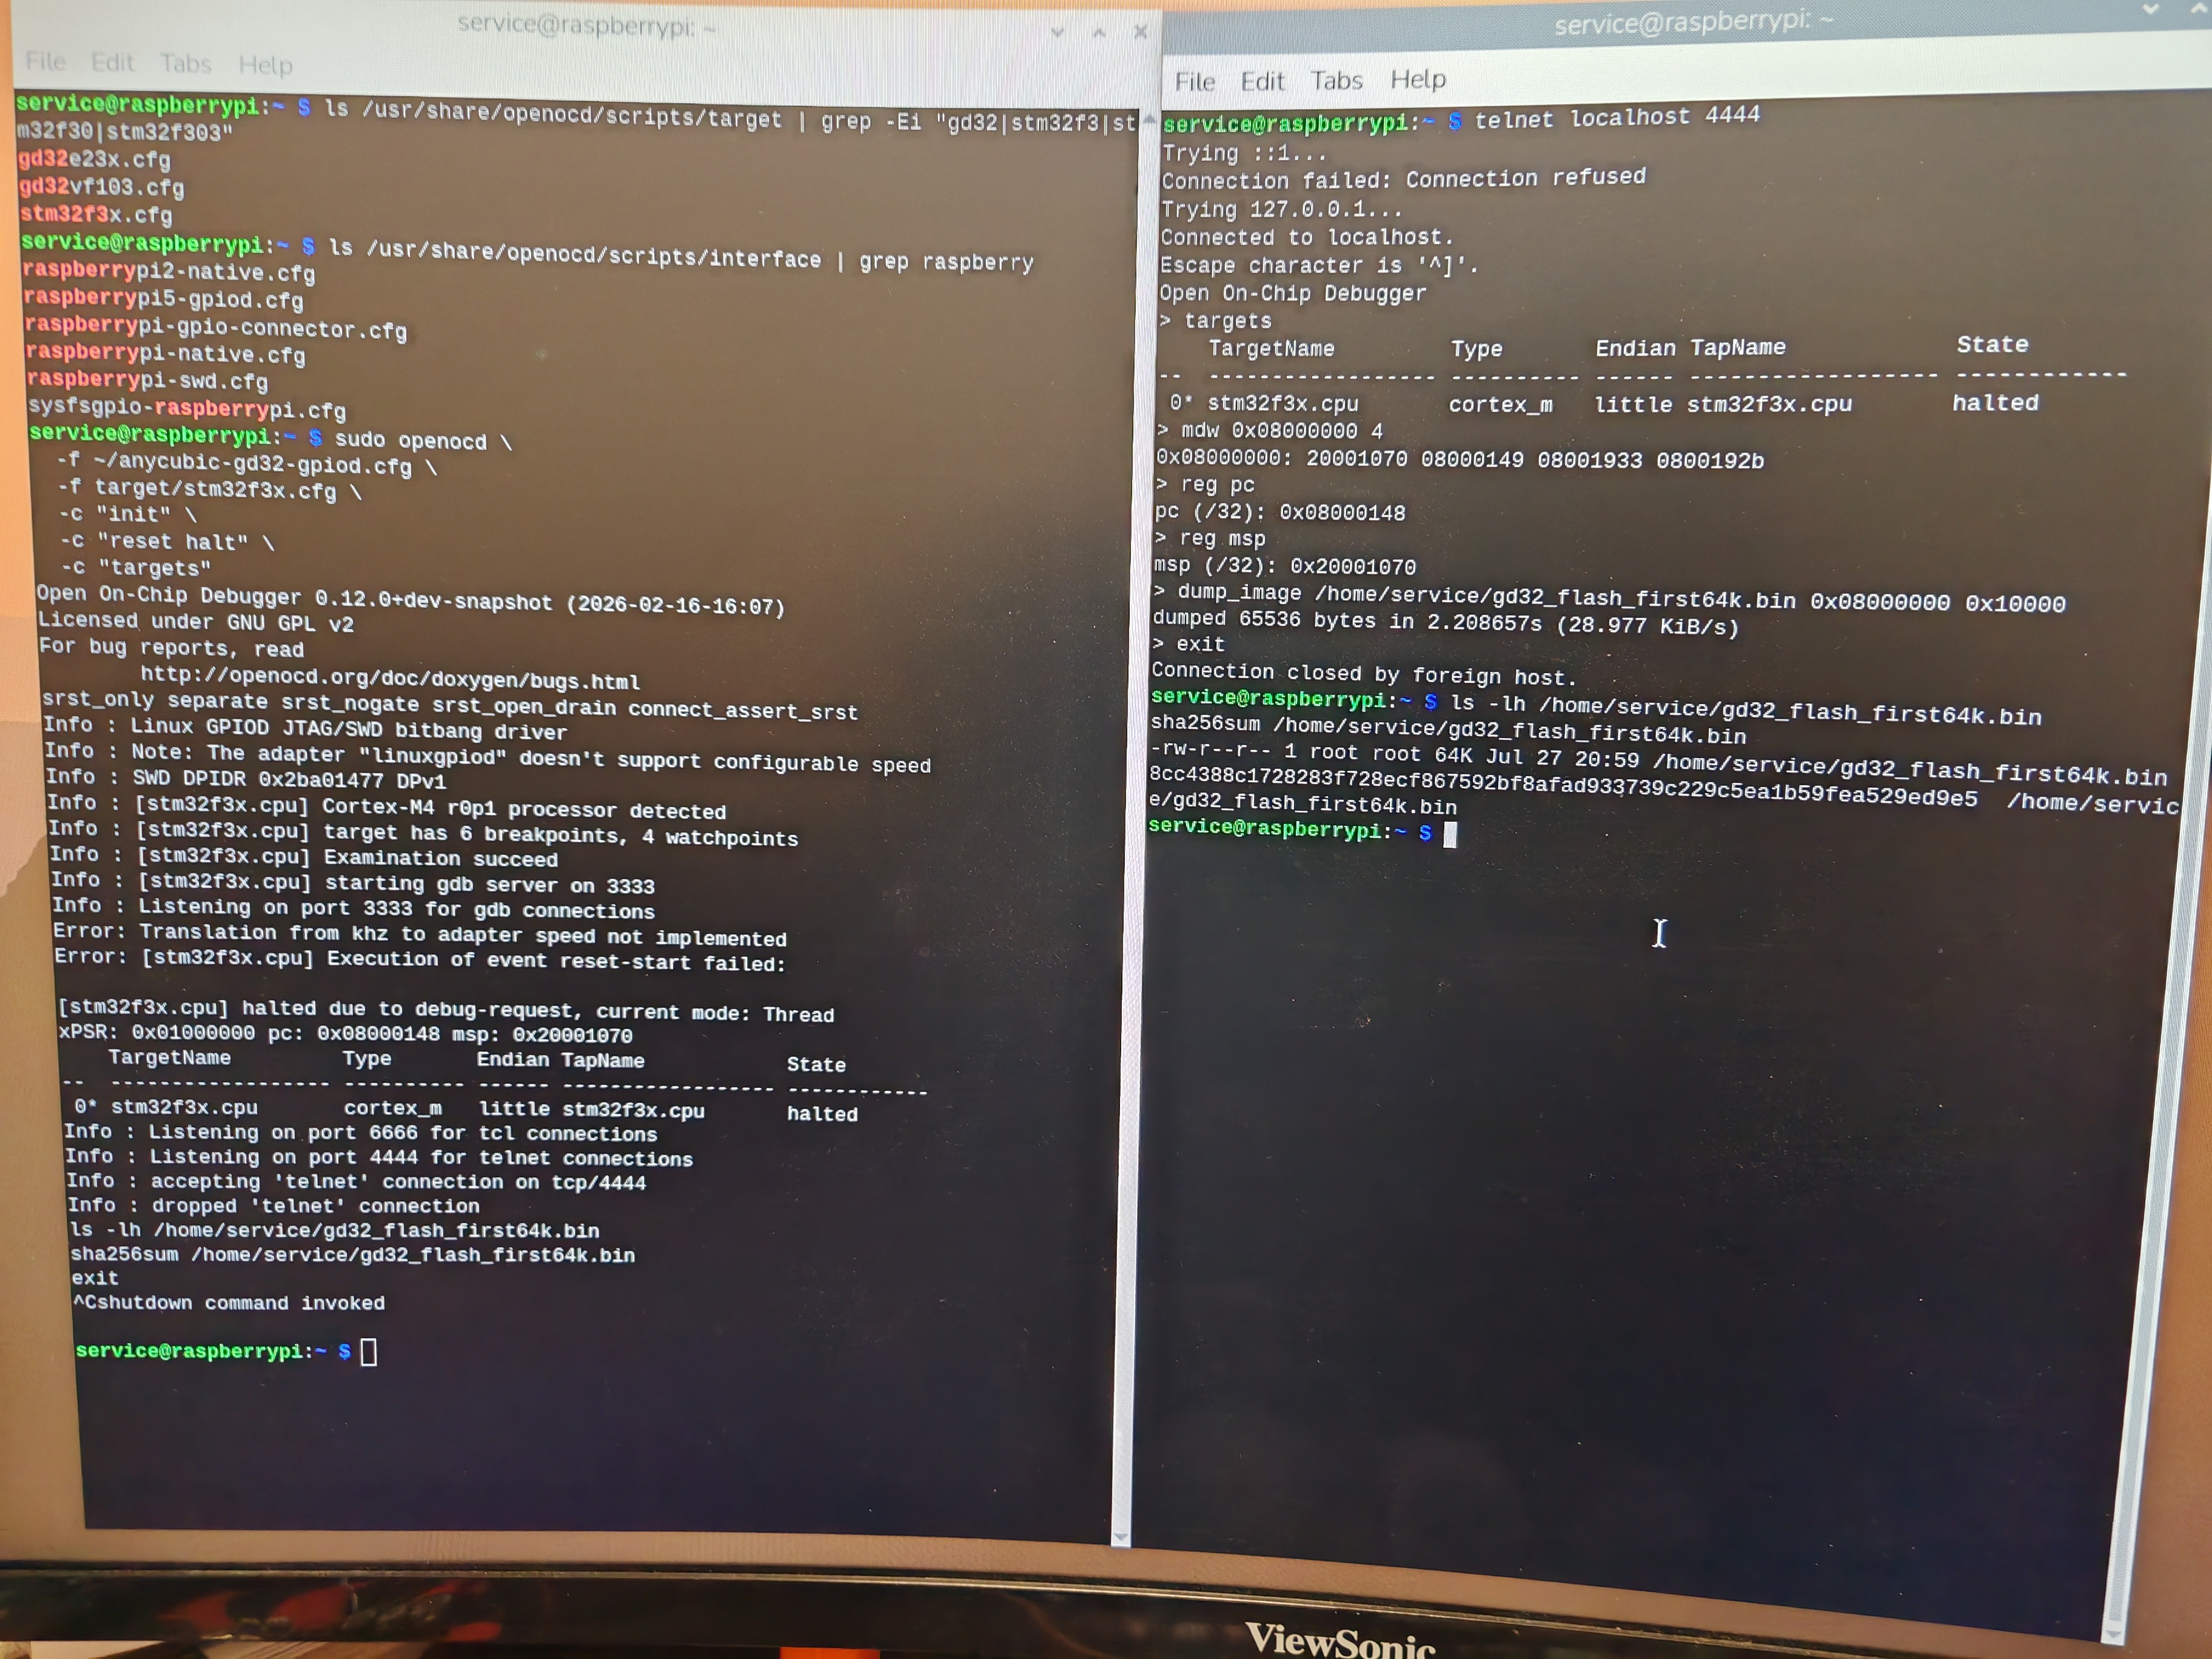
A mikrokontrollerhez korábban sikerült SWD-n csatlakozni, kísérleti firmware-t feltölteni és annak flash-tartalmát visszaellenőrizni. Ez a programozhatóságot igazolta, nem a teljes perifériaműködést. A saját firmware forráskódjának első diagnosztikai vázlata elkészült, de a teljes fordítás, feltöltés és a kétirányú UART-teszt még hátravan.

Biztonság és következő mérföldkő

Az első tesztek során a fűtés, az extrudermotor és a ventilátorok inaktívak maradnak. A következő mérföldkő a stabil PING/PONG kommunikáció bizonyítása; ezt követheti a perifériák lábkiosztásának feltérképezése, majd a motor-, fűtés- és szenzorvezérlés külön-külön, megfelelő védelmekkel. A későbbi Klipper-integráció külön hostoldali illesztést és pontos mozgásidőzítést igényelne.
Kapcsolódó cikkek
Archívum

Korábbi hírek

43 korábbi cikk
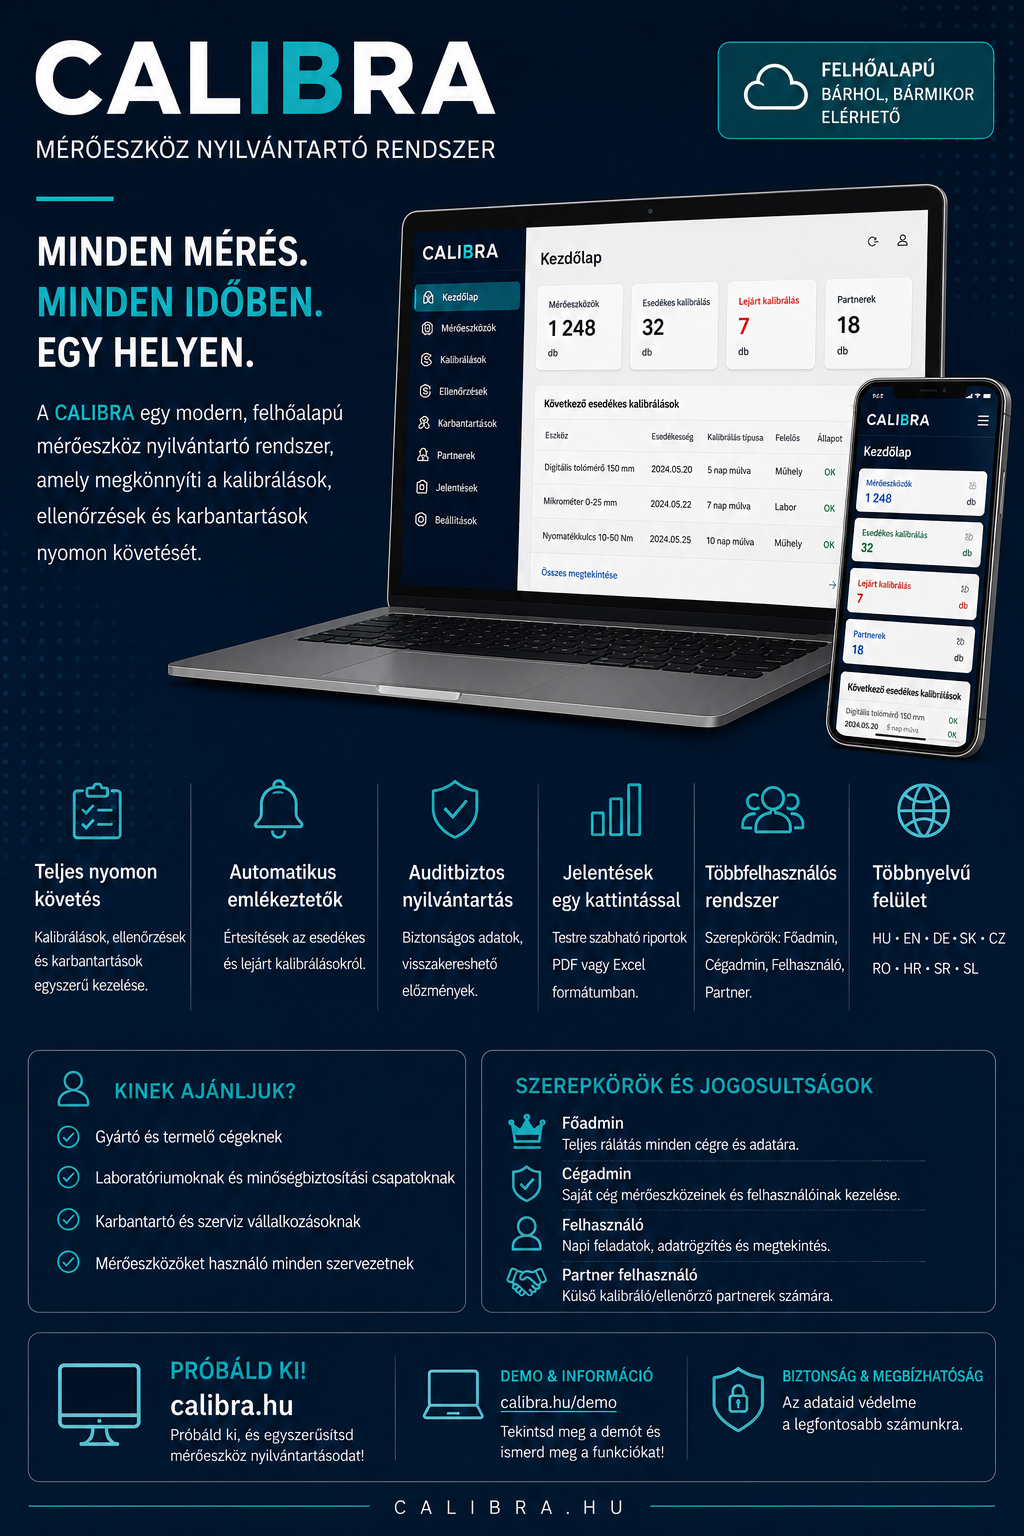
CALIBRA – ingyenes mérőeszköz-nyilvántartó rendszer fejlesztése indult
2026. 08. 11.
8

CALIBRA – ingyenes mérőeszköz-nyilvántartó rendszer fejlesztése indult

CALIBRA – ingyenes mérőeszköz-nyilvántartó rendszer fejlesztése indult Új saját fejlesztésű webes rendszerrel bővülnek a 3DPS projektjei. A CALIBRA célja egy korszerű, átlátható és hosszú távon bővíthető mérőeszköz-nyilvántartó és kalibrációkezelő rendszer létrehozása. A fejlesztés az elmúlt időszakban gyors ütemben haladt: az eredeti koncepcióból már működő webalkalmazás született, amelynek alapvető vállalati, mérőeszköz-kezelési, partnerkezelési és auditfunkciói is kialakultak.

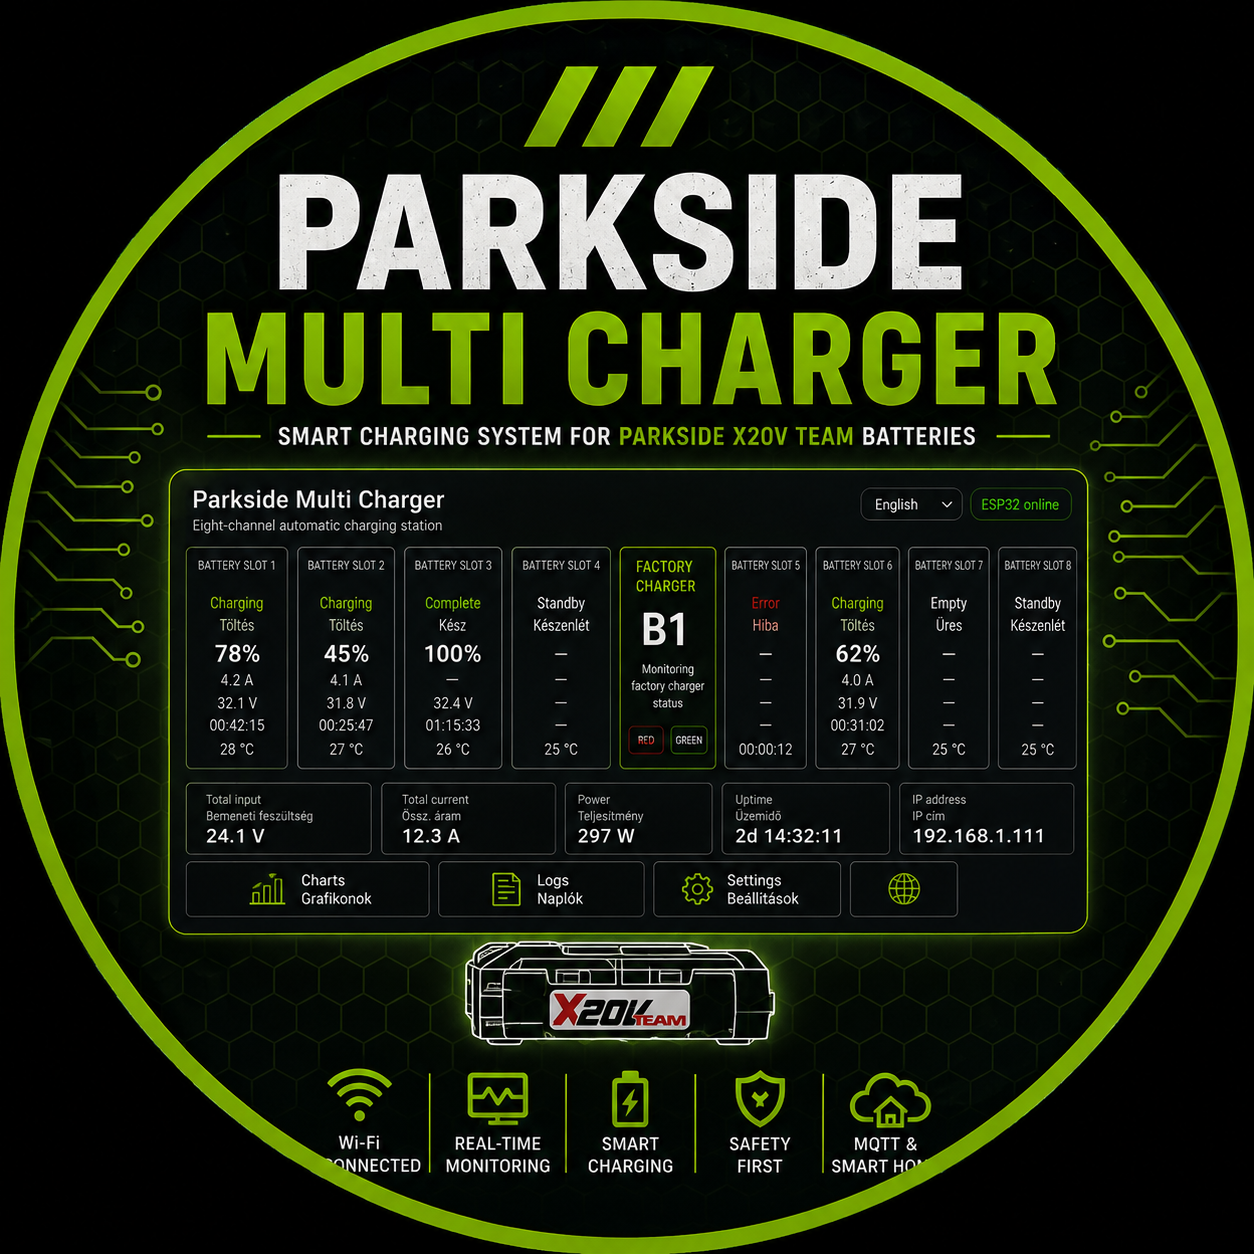
Parkside Multi Charger: az egyszerű és a Pro változat vezérlési architektúrája
2026. 08. 04.
3

Parkside Multi Charger: az egyszerű és a Pro változat vezérlési architektúrája

Parkside Multi Charger: az egyszerű és a Pro változat vezérlési architektúrája A Parkside Multi Charger fejlesztése új szakaszba lépett. Az elmúlt időszakban több lehetséges vezérlési és teljesítménykapcsolási megoldást hasonlítottunk össze annak érdekében, hogy az egyszerű változat könnyen megépíthető, a későbbi Pro verzió pedig megfelelően bővíthető legyen.

Parkside Multi Charger – Új mérföldkő a fejlesztésben
2026. 08. 02.
5

Parkside Multi Charger – Új mérföldkő a fejlesztésben

Parkside Multi Charger – Új mérföldkő a fejlesztésben A Parkside Multi Charger projekt fejlesztése továbbra is folyamatosan halad. Az elmúlt időszakban egyszerre történt előrelépés a hardverfejlesztés, a szoftver, valamint a projekt nyilvános megjelenésének kialakítása terén. A projekt továbbra is két külön fejlesztési irányt követ: a Parkside Multi Charger (Normal) és a Parkside Multi Charger Pro verziót.

Anycubic Kobra 3 toolhead – sikeres firmware-mentés és az első lépések a CAN-alapú Klipper toolboard felé
2026. 07. 27.
2

Anycubic Kobra 3 toolhead – sikeres firmware-mentés és az első lépések a CAN-alapú Klipper toolboard felé

Anycubic Kobra 3 Toolhead projekt – Újabb mérföldkő: sikeres firmware-mentés és a CAN-es átalakítás előkészítése A mai nap egy fontos mérföldkő volt az Anycubic Kobra 3 Toolhead projektben. Projektünk célja nem a gyári firmware módosítása vagy javítása, hanem egy teljesen új, nyílt forrású firmware fejlesztése, amely lehetővé teszi, hogy a gyári vezérlőpanel minimális hardveres módosítással Klipper-kompatibilis CAN Tool MCU-ként működjön.

Újabb mérföldkő az Anycubic Kobra 3 Toolhead projektben  #2
2026. 07. 26.
3

Újabb mérföldkő az Anycubic Kobra 3 Toolhead projektben #2

Újabb mérföldkő az Anycubic Kobra 3 Toolhead projektben A Kobra 3 Toolhead reverse engineering projekt újabb jelentős mérföldkőhöz érkezett. Az elmúlt időszakban a hangsúly már nem csupán az egyes alkatrészek azonosításán volt, hanem egy részletes, egységes hardverdokumentáció felépítésén, amely a projekt későbbi fejlesztéseinek alapját képezi.

Anycubic Kobra 3 Toolhead projekt – Elkészült a hardver dokumentáció első mérföldköve
2026. 07. 26.
3

Anycubic Kobra 3 Toolhead projekt – Elkészült a hardver dokumentáció első mérföldköve

Anycubic Kobra 3 Toolhead projekt – Elkészült a hardver dokumentáció első mérföldköve A reverse engineering projekt újabb fontos szakaszához érkezett. Az elmúlt időszakban a hangsúly már nem csupán az egyes alkatrészek azonosításán volt, hanem egy olyan egységes dokumentációs rendszer kialakításán, amely a teljes elektronika későbbi feltérképezésének alapját adja.

„DO NOT TOUCH.” 😅
2026. 05. 12.
3

„DO NOT TOUCH.” 😅

Van az a legendás matrica minden mérnöki projektben, hogy: „DO NOT TOUCH.” 😅 Na de könyörgöm… akkor mégis HOGYAN szedjük szét?!

Bambulab A1 és A1 mini gyári hiba - Első réteg problémák
2026. 05. 12.
15

Bambulab A1 és A1 mini gyári hiba - Első réteg problémák

Bambu Lab A1 és A1 Mini – Gyári első réteg problémák A Bambu Lab A1 és Bambu Lab A1 Mini nyomtatóknál több felhasználó is tapasztalt furcsa első réteg hibákat, amelyek elsőre slicer vagy filament problémának tűnnek, valójában azonban gyakran mechanikai eredetűek.

3DPS RFF – Filament adagoló rendszer valódi nyomtatási környezetre tervezve
2026. 05. 12.
3

3DPS RFF – Filament adagoló rendszer valódi nyomtatási környezetre tervezve

3DPS RFF – Filament adagoló rendszer valódi nyomtatási környezetre tervezve Az elmúlt hónapokban intenzíven dolgoztunk egy olyan projekten, amely egy sok 3D nyomtató felhasználó számára ismerős problémára nyújt megoldást: a filament ellenállására, az instabil adagolásra és a nagy távolságú filament továbbításra.